Use o botão abaixo para reportar erros ou dar sugestões.

Transformada de Laplace - Um Livro Colaborativo

7.3 Aplicação: duplo massa mola


Considere o duplo sistema massa-mola, onde as molas possuem constantes k1 e k2 e as massas envolvidas são m1 e m2. Desconsiderando o amortecimento, temos o seguinte sistema: m1ẍ1(t) = −k1x1(t) + k2 x2(t) − x1(t) + f1(t) m2ẍ2(t) = −k2 x2(t) − x1(t) + f2(t),

onde x1 e x2 representam o deslocamento de cada uma das massas e f1 e f2 são as forças externas aplicadas. Tomando transformada de Laplace, obtemos: m1(s2X 1(s) −ẋ1(0) − sx1(0)) = −(k1 + k2)X1(s) + k2X2(s) + F1(s) m2(s2X 2(s) −ẋ2(0) − sx2(0)) = −k2X2(s) + k2X1(s) + F2(s)

isto é: m1s2 + k 1 + k2 X1(s) − k2X2(s) = F1(s) + m1ẋ1(0) + sm1x1(0) −k2X1(s) + m2s2 + k 2 X2(s) = F2(s) + m2ẋ2(0) + sm2x2(0)

A representação matricial do sistema é: m1s2 + k 1 + k2 − k2 − k2 m2s2 + k 2 X1(s) X2(s) = F1(s) + m1ẋ1(0) + sm1x1(0) F2(s) + m2ẋ2(0) + sm2x2(0)

e sua solução pode ser escrita como: X1(s) X2(s) = 1 P(s) m2s2 + k 2 k2 k2 m1s2 + k 1 + k2 F1(s) + m1ẋ1(0) + sm1x1(0) F2(s) + m2ẋ2(0) + sm2x2(0) , (7.17)

onde P(s) = m1m2s4 + (m 1k2 + m2k1 + m2k2)s2 + k 1k2. Vamos resolver um caso particular onde m1 = m2 = 1, f1 = f2 = 0, k1 = 6 e k2 = 4, temos o seguinte sistema massa-mola: ẍ1(t) = −6x1(t) + 4 x2(t) − x1(t) ẍ2(t) = −4 x2(t) − x1(t) ,

Usando (7.17), temos: X1(s) X2(s) = 1 s4 + 14s2 + 24 s2 + 4 4 4 s2 + 10 ẋ1(0) + sx1(0) ẋ2(0) + sx2(0) .

Para completar o sistema, impondo as seguintes condições iniciais: x1(0) = x2(0) = 0, ẋ1(0) = 1 e ẋ2(0) = −1: X1(s) X2(s) = 1 s4 + 14s2 + 24 s2 + 4 4 4 s2 + 10 1 − 1 .

Logo,

X(s) = 1 s4 + 14s2 + 24 s2 + 4 − 4 = s2 s4 + 14s2 + 24 (7.18)

e

X(s) = 1 s4 + 14s2 + 24 4 − s2 − 10 = − s2 − 6 s4 + 14s2 + 24. (7.19)

Usamos frações parciais para escrever s2 s4 + 14s2 + 24 = s2 (s2 + 2)(s2 + 12) = A s2 + 2 + B s2 + 12 = A(s2 + 12) + B(s2 + 2) (s2 + 2)(s2 + 12) = (A + B)s2 + 12A + 2B (s2 + 2)(s2 + 12) ,

ou seja, A + B = 1 e 12A + 2B = 0. Logo, B = −6A e A − 6A = 1, ou seja, A = −1 5 e B = 6 5. Portanto,

X(s) = 1 5 6 s2 + 12 − 1 s2 + 2 = 6 512 12 s2 + 122 − 1 52 2 s2 + 22, (7.20)

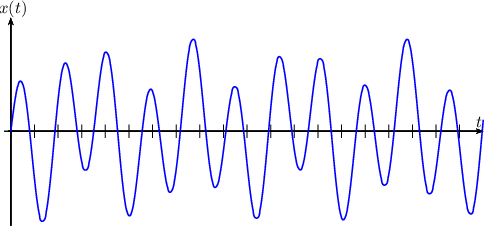
e, calculando a transformada inversa, temos: x(t) = 6 512 sen ⁡ (12t) − 1 52 sen ⁡ (2t) = 3 5 sen ⁡ (23t) − 2 10 sen ⁡ (2t).

Da mesma forma,

Y (s) = −3 5 1 s2 + 12 − 2 5 1 s2 + 2 = − 3 512 12 s2 + 122 − 2 52 2 s2 + 22, (7.21)

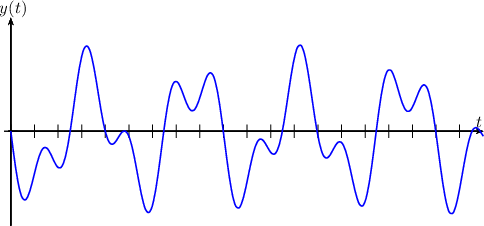
e y(t) = − 3 512 sen ⁡ (12t) − 2 52 sen ⁡ (2t) = −3 10 sen ⁡ (23t) − 2 5 sen ⁡ (2t).

A figura 7.2 apresenta os gráficos de x(t) e y(t):


PIC PIC


Figura 7.2:


Creative Commons License Este texto é disponibilizado nos termos da licença Creative Commons Atribuição-CompartilhaIgual 3.0 Não Adaptada (CC-BY-SA 3.0). Página gerada em 26/7/2022 às 15:19:21.

Informe erros ou edite você mesmo!