


O estudo do movimento se inicia pela sua observação e descrição, e o ensino do mesmo não é diferente. A primeira matéria que estudamos na física do movimento é a cinemática (do grego antigo kinema, movimento), sub-área da mecânica que trata da descrição dos movimentos de um ponto, corpo ou conjunto de corpos, sem interessar as causas do movimento.
Apesar de a cinemática parecer simples, quando comparada a outras áreas da mecânica clássica, ela é de extrema importância. Sem a observação e descrição criteriosa da natureza, não se faz ciência. Podemos dizer, então, que sem a cinemática não se estuda mecânica.
Mas se esta área não lida com as causas do movimento, o que se utiliza para descrevê-lo?
Conceitos básicos da cinemática
A descrição da cinemática se dá de forma quase que puramente matemática. A situação problema é definida a partir da sua geometria e se resolve a partir da análise desta, através da evolução de variáveis de posição através do tempo.
As principais variáveis cinemáticas são, portanto, variáveis de posição. Para defini-las, é necessário definir um referencial, ou seja, um “ponto de vista” ou observador. Este observador poderá definir para um corpo suas variáveis de movimento: posição, velocidade, aceleração et cetera.
Referencial
O conceito do referencial é importante porque, as variáveis serão registradas de maneiras diferentes por observadores diferentes: imagine que dois carros indo em sentidos opostos de uma via, com velocidades constantes. Para o referencial de cada motorista, seu carro está parado, enquanto o outro vem de encontro a ele. No entanto, é comum tomarmos como referencial padrão algo estático (ou inercial), como a rua na qual os carros se deslocam. Conhecendo geometria e cinemática, podemos descrever o mesmo cenário sob diversas óticas a partir de transformações euclidianas, utilizando o referencial que nos é mais relevante ou que mais facilita a resolução das contas. Pode parecer complicado, mas os motoristas fazem estas transformações intuitivamente, sem nem saber que as estão fazendo, ou até mesmo sem saber fazê-las no papel.
Posição
A posição é a primeira variável que definimos no estudo do movimento. É ela que observamos ao longo do tempo e é a partir dela que as outras são definidas. Voltando ao exemplo dos carros, podemos definir o referencial a partir de um poste de luz; os carros estão inicialmente posicionados na direção oeste-leste (na qual o sentido leste é positivo), o carro A está 10 metros a oeste do poste, enquanto o B está 20 metros a leste. A partir desta descrição sabemos exatamente onde os carros estão, se alguma destas informações não fosse dada, não teríamos a posição bem definida, pois ela é uma grandeza vetorial, ou seja, tem direção, sentido e magnitude.
Como já foi dito antes, na física, descrevemos a natureza utilizando a linguagem matemática. A mesma descrição acima pode ser escrita da seguinte forma: Xa(0s)=-10m, Xb(0s)=20m. O que aquele 0s significa? É a marcação do tempo. Lembre-se que nos interessa a descrição da posição através do tempo. Mas como descrever a sua variação?

Velocidade
A velocidade é definida como a variação da posição em relação ao tempo, medida em metros por segundo no SI, mas cotidianamente utilizada em quilômetros por hora. Não é necessário decorar fórmulas para lembrar, se você lembrar que os carros se deslocam a “tantos” km/h, basta saber que km é medida de posição ou deslocamento e h é medida de tempo e voilá: v=dx/dt, onde d representa variação. Assim como a posição, é uma grandeza vetorial, com direção (como vertical, horizontal, …), sentido (para que lado) e magnitude (tamanho e escala).
O conceito de velocidade é bastante antigo, mas sua definição contemporânea tem origem no cálculo diferencial desenvolvido independentemente por Newton e Leibniz. Com a definição dos infinitésimos surge o conceito de derivada (o terror do cálculo), aplicado à cinemática temos a variação da posição em um intervalo de tempo infinitesimalmente minúsculo resultando na velocidade.

Aceleração
O próximo passo a ser dado é a aceleração. Esta é definida como a variação da velocidade em relação ao tempo, e é medida (no SI) em metros por segundo (velocidade) a cada segundo (tempo). Pode parecer estranho à primeira vista, mas se visto com outras unidades este exemplo não assusta tanto: um carro acelera aumentando a sua velocidade em 10 km/h a cada segundo que se passa, ou seja, a cada segundo o carro está 10 km/h mais rápido.
A matemática por trás da aceleração é a mesma que define a velocidade, mas ao invés de ser a variação da posição em relação ao tempo, é a variação da velocidade em relação ao tempo. O conceito de incrementos de velocidade surgiu apenas no século XII, com uma descrição similar à atual, mas sem o formalismo matemático de Newton. Ele mostra as relações entre aceleração, velocidade e posição: a primeira é derivada da segunda, que por sua vez é derivada da terceira, todas em relação ao tempo. Por esse motivo, todas elas são grandezas vetoriais.
Esses conceitos são aqueles apresentados aos alunos de ensino médio e são revisitados por aqueles que se aventuram nos cursos de física ou engenharia. A partir deles entendemos por completo modelos simples de movimento: o Movimento Retilíneo Uniforme (MRU), no qual não há variação de velocidade, ou seja, a aceleração é nula e a posição do objeto muda constantemente ao longo do tempo (velocidade constante); o Movimento Retilíneo Uniformemente Variado (MRUV), no qual a aceleração é constante, ou seja, a velocidade se altera constantemente, desencadeando uma alteração de posição cuja intensidade varia ao longo do tempo. A mesma descrição matemática pode ser utilizada para o Movimento Circular Uniforme (MCU), no entanto, neste modelo a posição não é medida em metros, mas em um ângulo em relação ao referencial (em graus ou radianos), daí pode-se derivar que a velocidade é medida um ângulo por tempo e assim por diante.
Desconstruindo o Lançamento de Projéteis
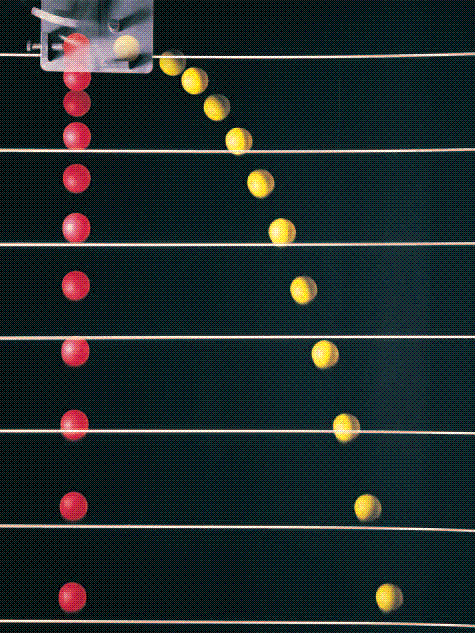
Definidos os conceitos básicos da cinemática, vamos abordar conceitos mais interessantes: dimensionalidade, graus de liberdade e movimentos com vínculos. Estes conceitos são utilizados nas diversas áreas da física, mas tem sua origem na cinemática.
Vamos direto ao seguinte problema: como descrever um movimento de projéteis? Quando arremessamos uma bola de basquete, ela descreve uma parábola. Em um primeiro momento, esse movimento parece ser difícil de descrever, mas não é. Podemos escolher um referencial favorável e reduzir o nosso problema. Não basta, no entanto, definir apenas uma direção e sentido, como no exemplo dos carros, neste problema temos movimentos horizontal e vertical.

Perceba que neste problema, podemos ter até três dimensões, dependendo de como definimos o referencial. Para evitar a fadiga, podemos perceber que o problema pode ser reduzido a duas dimensões: vertical (do chão ao teto) e horizontal (do jogador à cesta). Há, portanto, dois graus de liberdade neste sistema: a bola se desloca para cima e para baixo, assim como para a frente. O interessante é observar que, a partir do lançamento, a bola não sofre nenhuma aceleração além da gravidade para baixo; portanto o problema se reduz de um problema complexo a dois simples: um MRU na direção horizontal e um MRUV na vertical. Essa é a independência de movimentos observada por Galileu.
Como esses dois movimentos se dão em relação ao tempo, existe um vínculo entre eles. Por isso é possível parametrizar as equações, ou seja, fazer alguns truques matemáticos. Assim como podemos descrever a posição horizontal facilmente em função do tempo, podemos inverter essa função, descrevendo o tempo para qual a bola está em cada posição horizontal. Inserindo este tempo na equação do movimento vertical, obtemos o movimento vertical em função da posição horizontal, reduzindo a descrição do problema a “uma linha”, ou seja, tornando‑o unidimensional. Esse é o poder dos vínculos, para cada vínculo que temos, podemos reduzir um grau de liberdade do problema, tornando descrições extremamente complexas em soluções minimalistas.
Em resumo, há várias formas de descrever um problema de movimento e a cinemática é o estudo que nos ajuda a entender os problemas, reduzi-los e transformá-los. Os conceitos da cinemática ainda são base para diversas teorias e técnicas muito avançadas, além de terem aplicação direta, especialmente na engenharia mecânica e robótica.
Tudo isso apenas para descrever o movimento? Sim, e ainda temos muita física pela frente. No próximo artigo falamos da Dinâmica, sub-área da mecânica que trata de força e energia, as causas do movimento.
Gabriel Cury Perrone e Laila Berg da Nobrega / Equipe AMLEF 2022
Referências:
- Cinemática — InfoEscola
- O que é cinemática
- https://mundoeducacao.uol.com.br/fisica/conceitos-basicos-cinematica.htm
- Wikipedia: Cinemática (PT/EN)
- Wikipedia: Mecânica Clássica (PT/EN)