Cálculo Numérico - Versão Python
7.2 Ajuste linear geral
O problema geral de ajuste linear consiste em dada uma família gerada pelo conjunto de funções e um conjunto de pares ordenados , , , , calcular os coeficientes , , , tais que a função dada por
| (7.21) |
minimiza o resíduo
| (7.22) |
Aqui, a minimização é feita por todas as possíveis escolhas dos coeficientes , , , .
Com o objetivo de tornar a desenvolvimento mais claro, vamos escrever como a soma dos resíduos parciais:
| (7.23) |
Do fato que , temos que cada resíduo pode ser escrito como
| (7.24) |
A fim de encontrar o ponto de mínimo, resolvemos o sistema oriundo de igualar a zero cada uma das derivadas parciais de em relação aos coeficientes , isto é, devemos resolver:
Dividindo cada equação por 2 e escrevendo na forma matricial, obtemos , onde a matriz é dada por:
E os vetores e são dados por:
Agora, observamos que e , onde a matriz é dada por:
| (7.31) |
e é o vetor coluna .
Assim, o problema de ajuste se reduz a resolver o sistema linear , ou . Este sistema linear tem solução única se a matriz for inversível. O teorema a seguir mostra que isto acontece sempre a matriz possui posto , ou seja, o número de linhas linearmente independentes for igual ao número de colunas.1
Teorema 7.2.1. A matriz é quadrada de ordem e é inversível sempre que o posto da matriz é igual a número de colunas .
| (7.32) |
Portanto implica obrigatoriamente . Como o posto de é igual ao número de colunas, precisar ser o vetor nulo.
Observação 7.2.1. Este problema é equivalente a resolver pelo métodos dos mínimos quadrados o seguinte sistema linear:
| (7.33) |
Observação 7.2.2. O caso de ajuste de um reta para um conjunto de pontos é um caso particular de ajuste linear.
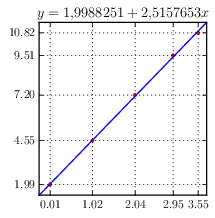
Solução. O problema consiste em ajustar uma função da forma no conjunto de pontos dados. Notamos que é uma função da família gerada pelo conjunto de funções . Então, aplicando o procedimento acima, temos que o vetor dos coeficientes é solução por mínimos quadrados do sistema linear , onde:
| (7.34) |
Ou seja, é a solução do sistema dado por
| (7.35) |
A solução desse sistema é e . A Figura 7.2, apresenta um gráfico dos pontos e da reta ajustada.
Exemplo 7.2.2. Encontre a função que melhor se ajusta pelo critérios dos mínimos quadrados aos seguintes pontos dados
Solução. Pelo procedimento visto nesta seção, temos que os coeficientes e são dados pela solução por mínimos quadrados do seguinte sistema linear
| (7.36) |
cuja matriz de coeficientes é:
| (7.37) |
Então, a solução por mínimos quadrados é
| (7.38) |
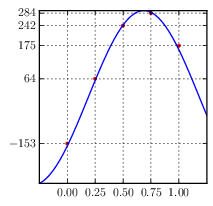
Ou seja, é a função ajustada ao conjunto de pontos dados. A Figura 7.3 apresenta o gráfica de e dos pontos dados.
Em Python, podemos computar os coeficientes da função da seguinte forma:
>>> yi = np.array([-153,64,242,284,175])
>>> V = np.array([np.sin(np.pi*xi),np.cos(np.pi*xi)]).transpose()
>>> a = ((np.linalg.inv((V.transpose()).dot(V))).dot(V.transpose())).dot(yi)
Observação 7.2.3. Em Python, quando resolvemos um sistema usando
estamos computando a inversa da matriz e multiplicando por . Dde forma mais eficiente, podemos usar a função numpy.linalg.solve, digitando:
Isto requer que a matriz seja quadrada e de posto completo. Alternativamente, para obtermos a solução por mínimos quadrados, podemos usar a função numpy.linalg.lstsq. Neste caso, digitamos:
7.2.1 Ajuste polinomial
O ajuste polinomial é o caso particular do ajuste linear para funções polinomiais, isto é, funções do tipo
| (7.39) |
Neste caso, a matriz associada ao ajuste dos pontos , , , , é dada por:
| (7.40) |
Então, os coeficientes , , são dados pela solução do sistema linear :
| (7.41) |

Exemplo 7.2.3. Entre o polinômio de grau 2 que melhor se ajusta aos pontos dados na seguinte tabela:
Solução. Um polinômio de grau 2 pode ser escrito na seguinte forma:
| (7.42) |
Assim, o problema se resume em encontrarmos a solução por mínimos quadrados do seguinte sistema linear:
| (7.43) |
Ou, escrita na forma matricial, , onde:
| (7.44) |
A solução por mínimos quadrados é, então:
| (7.45) |
Ou seja, o polinômio de grau 2 que melhor ajusta os pontos dados no sentido de mínimos quadrados é . A Figura 7.4 mostra o gráfico do polinômio ajustado e os pontos dados.
Em Python, podemos computar os coeficientes do polinômio da seguinte forma:
>>> yi = np.array([-153,64,242,284,175])
>>> V = np.array([xi**2,xi**1,xi**0]).transpose()
>>> a = ((np.linalg.inv((V.transpose()).dot(V))).dot(V.transpose())).dot(yi)
Para fazermos o gráfico do polinômio e dos pontos, digitamos:
>>> plt.plot(xi,yi,’ro’,xx,np.polyval(a,xx),’b-’)
>>> plt.grid();plt.show()
Exercícios
E 7.2.3. Dado o seguinte conjunto de dados
- a)
- Encontre a função do tipo que melhor aproxima os valores dados.
- b)
- Encontre a função do tipo que melhor aproxima os valores dados.
 Este texto é disponibilizado nos termos da licença Creative Commons Atribuição-CompartilhaIgual 3.0 Não Adaptada (CC-BY-SA 3.0). Página gerada em 19/8/2020 às 17:36:36.