Álgebra Linear - Um Livro Colaborativo
9.2 Ortogonalidade
Como vimos na seção anterior, o produto escalar está relacionado com o ângulo entre dois vetores pela fórmula
| (9.17) |
Quando este ângulo é igual a (que é equivalente a ), vale que e logo .
Nós vamos dizer que os dois vetores e são ortogonais quando satisfazem
| (9.18) |
Poderíamos também usar a palavra perpendiculares, mas por algum motivo esta terminologia é bastante menos comum quando lidamos com vetores em espaços vetoriais de dimensão maior do que .
Dizemos também que um conjunto de vetores é um conjunto ortogonal se todo par de vetores do conjunto for ortogonal. Em outras palavras, um conjunto é um conjunto ortonogonal se, para qualquer escolha de índices , tivermos .
Se, além de o conjunto ser ortogonal, todos os seus elementos serem unitários (estarem normalizados), então nós dizemos que o conjunto é um conjunto ortonormal. De outra maneira, um conjunto é um conjunto ortonormal se, para qualquer índice , e, para qualquer escolha de índices , tivermos .2
| (9.20) |
são ortogonais, pois , enquanto que os vetores
| (9.21) |
não são ortogonais, já que . Nestes casos, podemso dizer que o conjunto é um conjunto ortogonal enquanto não é.
Exemplo 82. A base canônica do espaço :
| (9.22) |
é um conjunto ortogonal, porque quando escolhermos , temos
| (9.23) |
É também ortonormal, já que, para todo ,
| (9.24) |
Uma primeira propriedade de ortogonalidade é uma versão para espaços vetoriais quaisquer do Teorema de Pitágoras, que aparece naturamente ao considerarmos vetores ortogonais.
Pelas propriedades do comprimento e do produto escalar, temos que, para quaisquer dois vetores e (não necessariamente ortogonais), vale que
| (9.26) |
De certa maneira, esta é uma forma de reescrever a Lei dos Cossenos. Quando os vetores e forem ortogonais, temos , concluimos que
| (9.27) |
Notamos que, de acordo com a nossa definição, o vetor nulo é ortogonal a qualquer outro. Vejamos, no entanto, que vetores não nulos satisfazem propriedades adicionais.
Teorema 84. Todo conjunto ortogonal formado por vetores não nulos é um conjunto linearmente independente (LI).
| (9.28) |
e fazendo o produto escalar com qualquer dos vetores na equação acima, concluimos que
| (9.29) |
Agora, a condição de ortogonalidade nos diz que sempre que . Portanto,
| (9.30) |
Isto é a definição de um conjunto ser LI: qualquer combinação linear que resulte no vetor nulo deve ter todos os coeficientes nulos.
| (9.31) |
pois
| (9.32) |
Logo, pelo teorema acima, o conjunto é linearmente independente. Neste exemplo, são todos elementos de ; portanto, formam uma base para que é também ortogonal (voltaremos a falar sobre bases ortogonais em breve)
Uma das aplicações mais importantes do produto escalar reside no fato de nós conseguirmos fazer projeções ortogonais em direções fixadas. Por exemplo, suponhamos que em um sistema físico, um vetor representa a força aplicada em um ponto, como na figura abaixo.
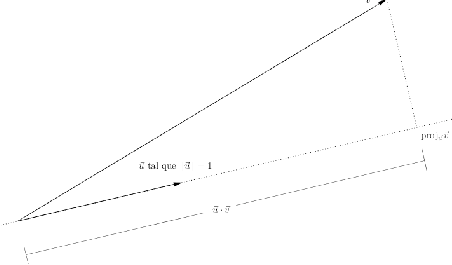
Gostaríamos de encontrar a componente do vetor na direção da reta tracejada. Para isto, podemos considerar um vetor unitário sobre a reta. Assim, a componente de na direção de é igual a , onde tem a ver com o cosseno do ângulo entre os vetores:
| (9.33) |
Utilizando novamente que é um vetor unitário (isto é, ), concluimos que
| (9.34) |
Assim sendo, definimos a projeção ortogonal de em um vetor unitário como sendo
| (9.35) |
No caso onde não está normalizado, devemos primeiramente normalizar o vetor, de modo que a projeção ortogonal é dada por
| (9.36) |
Exemplo 86. Considere vetores no espaço de quatro dimensões . Vamos determinar a projeção do vetor na direção da reta que tem a mesma direção do vetor Observamos inicialmente que não é unitário. Temos que
| (9.37) |
A projeção de sobre o vetor da base canônica de é (observe que )
| (9.38) |
Observe que a projeção sobre o vetor da base canônica apenas “enfatiza” a terceira componente do vetor . Isto é bastante natural, pois deve fornecer o comprimento da projeção de na direção do vetor unitário , que deve ser igual a terceira componente do vetor. É justamente assim que usamos a base canônica para representar vetores geometricamente. De forma geral, podemos escrever
| (9.39) |
Este tipo de represetação será explorado com mais detalhes na próxima seção
As projeções ortogonais também podem ser utilizadas para o cálculo de distâncias de ponto à retas que passam pela origem: Pela interpretação geométrica da subtração de vetores, obtemos um vetor perpendicular à reta com a direção de e que termina onde termina o vetor (ver figura).

Desta maneira, o comprimento deste vetor, a saber , é a distância procurada.3
Exemplo 87. Calcular a distância do ponto e a reta que passa pela origem e tem a direção do vetor
Para isto, consideramos o vetor cujas componentes são as componentes do ponto . Assim, estamos na situação da discussão acima e vale que
| (9.40) |
Portanto,
| (9.41) |
Exercícios resolvidos
Esta seção carece de exercícios resolvidos. Clique em e inicie a editá-la agora mesmo. Veja outras formas de participar clicando aqui.
Exercícios
Esta seção carece de exercícios. Clique em e inicie a editá-la agora mesmo. Veja outras formas de participar clicando aqui.
 Este texto é disponibilizado nos termos da licença Creative Commons Atribuição-CompartilhaIgual 3.0 Não Adaptada (CC-BY-SA 3.0). Página gerada em 19/8/2020 às 17:34:13.