Transformada de Laplace - Um Livro Colaborativo
4.2 Aplicação: Oscilador Harmônico
Uma mola elástica com uma extremidade fixada prende um corpo de massa na outra extremidade (veja figura (4.1)). Considere que o corpo esteja sujeito a uma força de atrito proporcional a velocidade com constante de amortecimento e que a mola obedeça a lei de Hooke com constante .
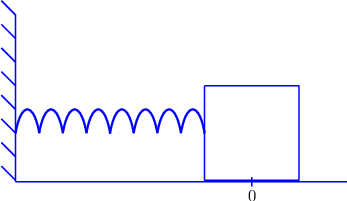
Seja o deslocamento do corpo da sua posição de equilíbrio estático em função do tempo . A equação do movimento é obtida a partir da segunda lei de Newton:
| (4.13) |
onde é a aceleração e representa a soma de todas as forças. No caso tratado aqui, existem apenas três forças, a saber:
- a força da mola, que é proporcional ao deslocamento (lei de Hooke), com constante de proporcionalidade , ,
- a força de atrito, que é proporcional a velocidade, com constante de amortecimento , , e
- a força externa,
Logo,
| (4.14) |
ou seja, a equação para o deslocamento é dada por
| (4.15) |
O modelo fica completo quando impomos as condições iniciais e . Agora, vamos usar o método da transformada de Laplace para resolver a equação. Aplicamos a transformada de Laplace na equação (4.15) e obtemos:
| (4.16) |
Aplicamos a propriedade 3.2.1 e obtemos
| (4.17) |
Impomos as condições iniciais para obter a seguinte equação subsidiária:
| (4.18) |
onde e . Resolvemos a equação para :
| (4.19) |
A solução do problema pode ser representado por . O sistema massa mola pode ser classificado das seguintes formas:
- Oscilador harmônico forçado: quando a força externa não é nula.
- Oscilador harmônico livre: quando não há força externa, ou seja,
, o que
implica em .
Nesse caso
(4.20) - Oscilador harmônico subamortecido: quando
. No
caso ,
temos:
(4.21) onde . Olhando os itens 13 e 14 da tabela de transformada A.1 e combinando com a propriedade 4.1.1, concluímos que as soluções são senos e cossenos multiplicados por exponenciais.
- Oscilador harmônico superamortecido: quando
. No
caso ,
temos:
(4.22) onde . Olhando os itens 15 e 16 da tabela de transformada A.1 e combinando com a propriedade 4.1.1, concluímos que as soluções são senos e cossenos hiperbólicos multiplicados por exponenciais, ou seja, somas de exponenciais puras (lembre-se que e ).
- Oscilador harmônico criticamente amortecido: quando
. No
caso ,
temos:
(4.23) Olhando para o item 3 da tabela de transformada A.1 e combinando com a propriedade 4.1.1, concluímos que as soluções são polinômios multiplicados por exponenciais.
- Oscilador harmônico não amortecido: quando
. No
caso ,
temos:
(4.24) Olhando os items 13 e 14 da tabela de transformada A.1 concluímos que as soluções são senos e cossenos puros.
Para ilustrar, tomemos um caso subamortecido, por exemplo, , e , sujeitos às condições iniciais e . A função toma a forma:
| (4.25) |
A transformada inversa nos leva a solução do problema:
| (4.26) |
Para calcular a inversa olhamos os itens 13 e 14 da tabela A.1 e escrevemos numa forma conveniente
| (4.27) |
Usamos a propriedade 3.1.1 para concluir o resultado
Para identificar a amplitude e a fase, escrevemos a expressão em termos de exponencial vezes cosseno:
| (4.28) |
Isso é verdade se
ou seja,
| (4.29) |
e é uma fase no primeiro quadrante onde
| (4.30) |
o que implica em . Portanto,
| (4.31) |
A figura 4.2 ilustra o gráfico de .

Exercícios
E 4.2.1. Considere um oscilador harmônico modelado pelo problema de segunda ordem abaixo.
onde Kg, Kg/s, m, m/s e é uma constante positiva. Encontre a faixa onde pode assumir valores para que o sistema fique superamortecido.
E 4.2.3. (Ressonância) Considere o oscilador harmônico não amortecido com termo forçante descrito pelo problema de valor inicial dado por:
| (4.32) |
onde . Use o método de transformada de Laplace para calcular a solução, observando que a frequência de oscilação natural do sistema coincide com a frequência do termo forçante.
E 4.2.4. Considere o oscilador harmônico amortecido com termo forçante descrito pelo problema de valor inicial
| (4.33) |
Use o método de transformada de Laplace para calcular a solução.
E 4.2.5. Considere o seguinte problema de segunda ordem que modela um sistema massa-mola-amortecedor
Onde é a força externa e a condições iniciais e são nulas. Supondo e , responda às alternativas a seguir:
- Encontre o conjunto de valores para que o sistema seja amortecido.
- Encontre o conjunto de valores para que o sistema seja sub-amortecido.
- Encontre o conjunto de valores para que o sistema seja criticamente amortecido.
- Encontre o conjunto de valores para que o sistema seja superamortecido.
- Encontre a resposta do sistema criticamente amortecido quando .
 Este texto é disponibilizado nos termos da licença Creative Commons Atribuição-CompartilhaIgual 3.0 Não Adaptada (CC-BY-SA 3.0). Página gerada em 26/7/2022 às 15:19:21.